


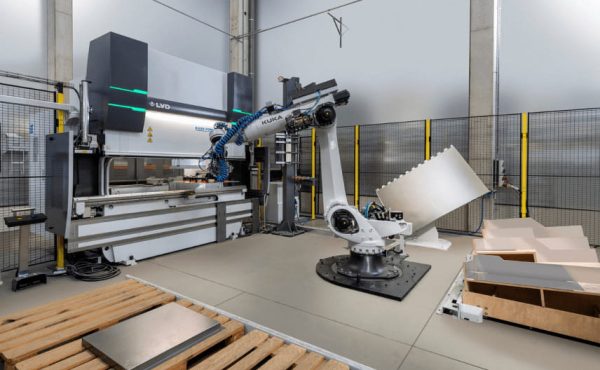
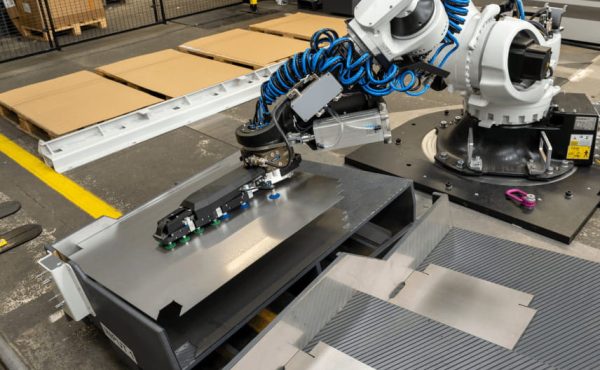
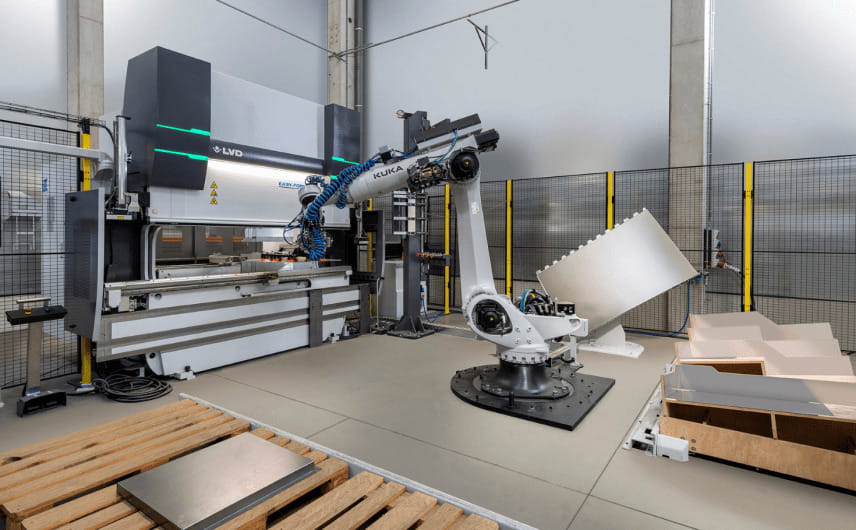
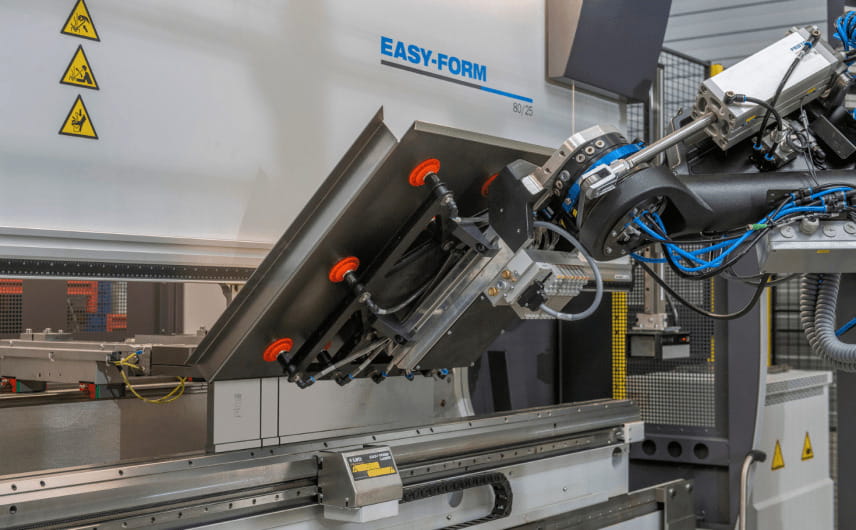
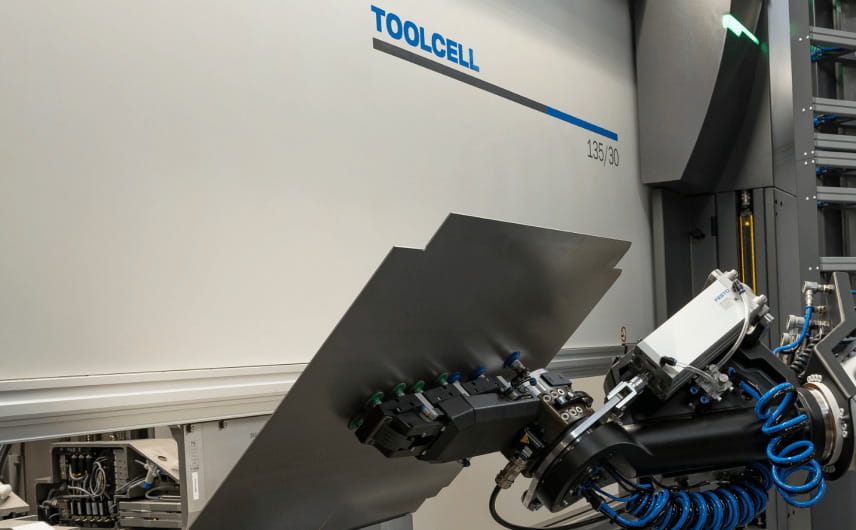
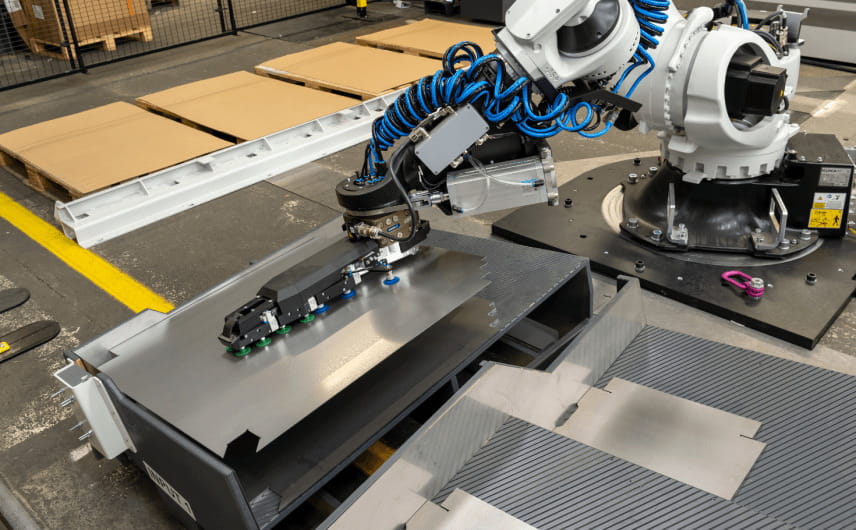
LVD RBS 40 – individualiai konfigūruojama robotizuota lenkimo celė, skirta automatizuoti vidutinio dydžio metalo detalių lenkimą. Sistema pritaikoma pagal konkrečius gamybos poreikius, parenkant reikiamos keliamosios galios robotą, lenkimo presą, ruošinių padavimo ir pagamintų detalių išvesties sprendimus bei roboto griebtuvus.
Robotas gali dirbti su detalėmis iki 40 kg svorio ir 1600 × 1200 mm dydžio, o maksimalus profilio ilgis – 2000 mm.
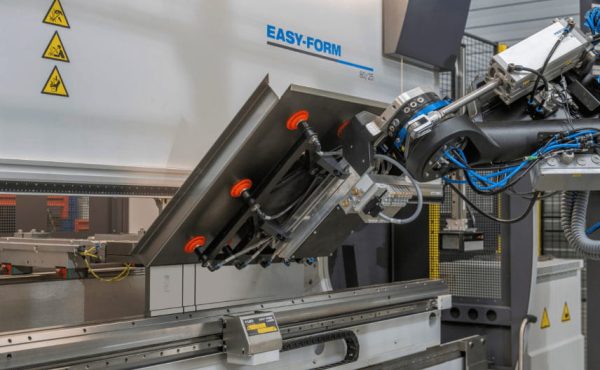
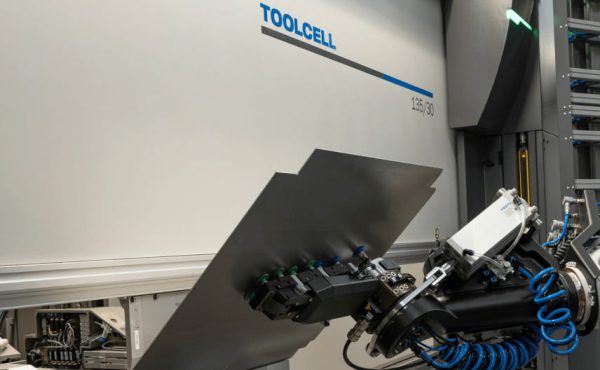
Celė gali būti komplektuojama su LVD PPED, PPEB, EASY-FORM arba TOOLCELL lenkimo presais. Priklausomai nuo pasirinktos konfigūracijos, galimas 2500 arba 3000 mm lenkimo ilgis ir 80, 135 arba 220 t lenkimo jėga.
Pagrindiniai privalumai:
- Automatizuotas lenkimo procesas – robotas atlieka detalių paėmimą, pozicionavimą ir padavimą lenkimui, mažinant rankinio darbo poreikį.
- Offline roboto programavimas – programos ruošiamos kompiuteriu, todėl nereikia mokyti roboto judesių gamybos metu ir galima sumažinti gamybos prastovas.
- Integracija su CADMAN programine įranga – leidžia greitai perkelti CAD duomenis į gamybos procesą ir sumažinti rankinio programavimo poreikį.
- Automatinis arba rankinis darbo režimas – suteikia gamybos lankstumo, leidžiant prireikus dirbti automatiniu arba rankiniu režimu.
- Adaptyvus lenkimo kampo matavimas – pasirinkus EASY-FORM arba TOOLCELL lenkimo presą, sistema užtikrina tikslų lenkimo kampą nuo pirmo lenkimo, be papildomų korekcijų.
- Automatinis lenkimo įrankių keitimas – pasirinkus TOOLCELL konfigūraciją, įrankiai automatiškai keičiami pagal gaminio programą.
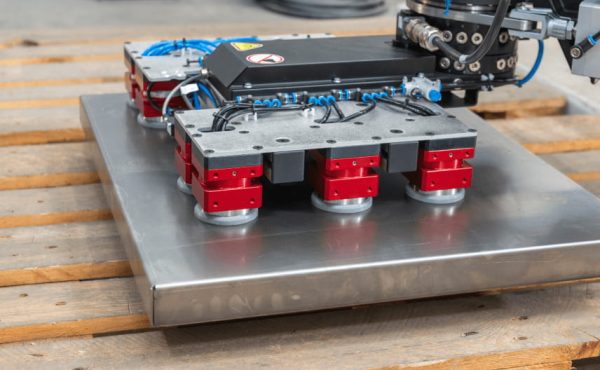
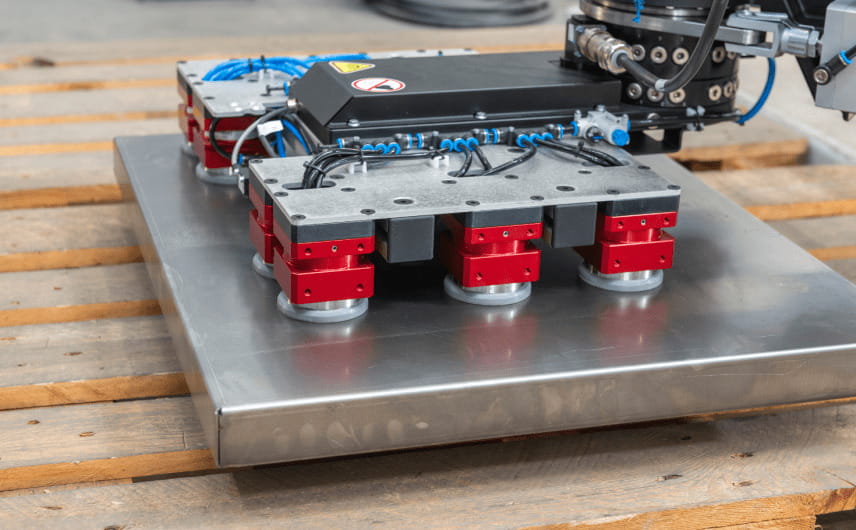
- Lanksti komplektacija – skirtingi roboto griebtuvai parenkami pagal gaminamų detalių geometriją, svorį ir matmenis.
- Pritaikomas ruošinių padavimas ir detalių išvestis – galima integruoti skirtingus ruošinių padavimo ir pagamintų detalių išvesties sprendimus.